OUTILS
Comment l'équipe a rendu son lecteur vidéo LeRobot jusqu'à 15 fois plus rapide
Un billet technique détaille les optimisations apportées au chargement des données vidéo pour l'entraînement de modèles robotiques via LeRobot.
eventual.ai·repéré via Hacker News·17 juillet 2026
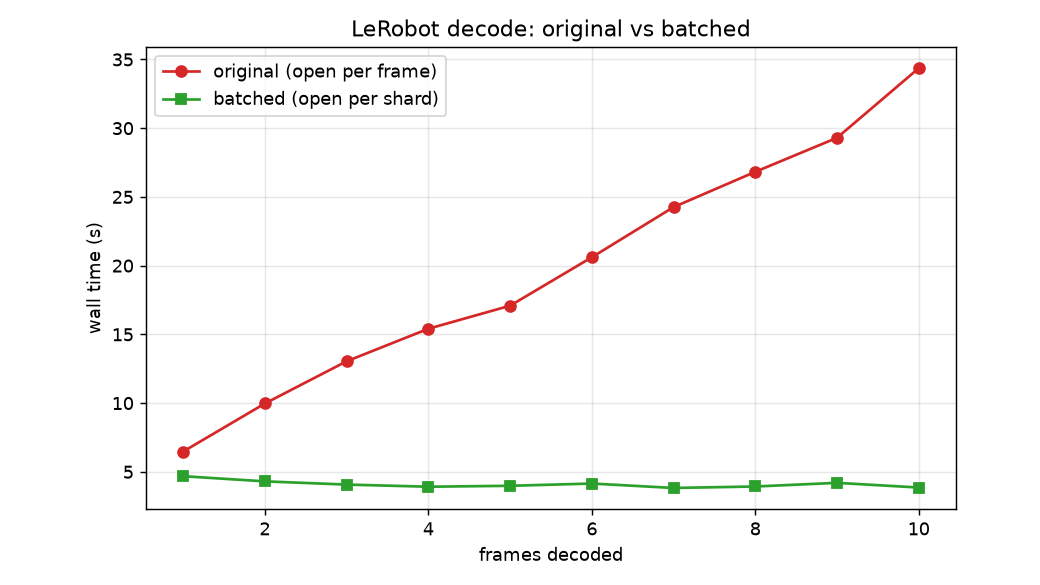
Image · Source originale
L'article décrit les optimisations techniques mises en œuvre pour accélérer la lecture des vidéos dans le pipeline de données LeRobot, utilisé pour l'entraînement de modèles en robotique. Les auteurs revendiquent des gains de performance allant jusqu'à 15 fois par rapport à l'implémentation initiale. Le billet détaille les goulots d'étranglement identifiés et les solutions techniques appliquées.
Traduit et résumé par IA à partir de l'article d'eventual.ai ↗ · Comment Fellow travaille
Une question sur cet article ?
Fellow répond à partir de ce qu'il a publié et cite chaque source. Réponses rédigées par une IA.
À lire aussi
- Dextérité par le jeu supervisé : apprendre la manipulation fine à partir de play humain15 octobre 2026
- RoboRSI : auto-évolution stable, efficace et réutilisable des robots en environnements réels complexes8 octobre 2026
- LIBERO-PeRM : un benchmark pour la manipulation robotique personnalisée15 octobre 2026
- Une méthode unifiée branch-and-bound pour le Steiner-TSP21 août 2026
- rMuscle : mémoire motrice pour l'inférence VLA efficiente16 septembre 2026
- Première opération cérébrale assistée par IA en direct27 août 2026